电子飞行器用无刷直流电动机无位置传感器控制技术研究
摘要:无刷直流电动机(BLDCM)因其高效率、高功率密度和长寿命等优点,在电子飞行器驱动系统中得到广泛应用。传统BLDCM控制需要使用位置传感器(如霍尔传感器)检测转子位置,这增加了系统成本、复杂性和故障率,并限制了其在恶劣环境下的应用。无位置传感器控制技术通过检测电机绕组中的反电动势(Back-EMF)或磁链等电气信号来估算转子位置,从而消除位置传感器,提高系统可靠性和环境适应性。本文针对电子飞行器用BLDCM无位置传感器控制技术进行综述,分析了反电动势法、续流二极管法、磁链法、观测器法以及高频注入法等关键技术,讨论了各方法的优缺点及适用场合,并探讨了该技术在电子飞行器领域的应用挑战与发展趋势。
关键词:无刷直流电动机;无位置传感器控制;反电动势;电子飞行器;微特电机
1. 引言
电子飞行器包括无人机、微型卫星、电动垂直起降飞行器等,其驱动系统对电机的效率、功率密度、可靠性和环境适应性要求极高。无刷直流电动机(BLDCM)采用电子换相代替机械换向,具有无火花、长寿命、高效率等优势,成为电子飞行器电推进系统的首选。BLDCM的换相依赖于转子位置信息,传统方法通过安装霍尔传感器或编码器获取位置信号。在电子飞行器中,传感器增加了系统重量、体积和成本,且其连接线在振动、高温、辐射等恶劣环境下易失效,降低了系统可靠性[1]。因此,无位置传感器控制技术成为研究热点。该技术通过检测电机运行时的电气量(如反电动势、电流等)来估算转子位置,实现无传感器换相,从而克服上述缺点,特别适合对可靠性和环境适应性要求严苛的电子飞行器应用。
2. 无刷直流电动机无位置传感器控制方法
2.1 反电动势法
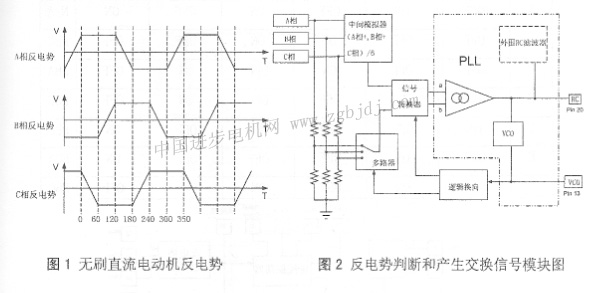
反电动势法是最经典且应用最广泛的无位置传感器控制方法。BLDCM在运行过程中,每相绕组会产生与转子位置相关的反电动势。通过检测反电动势的过零点,可以获取转子的关键位置信息,进而延迟30°电角度实现换相。由于电机中性点电压不易直接获取,常采用虚拟中性点或端电压检测电路来提取反电动势信号[2]。该方法原理简单、成本低,适用于中高速运行。但在低速时反电动势幅值微小,难以准确检测;PWM调制时开关噪声会干扰过零点检测,需设计滤波电路,这又会引入相位延迟,影响换相精度。
2.2 续流二极管法
续流二极管法通过检测逆变桥中续流二极管的导通状态来获取转子位置。在PWM关断期间,电机绕组电流通过续流二极管续流,其导通顺序与转子位置相关。通过检测二极管导通信号可确定换相时刻[3]。该方法无需额外的检测电路, simply利用逆变器自身的二极管,成本低,但仅适用于PWM调制方式,且对PWM策略和死区时间敏感,实现复杂,在低速时续流时间较短,检测困难。
2.3 磁链法
磁链法通过估算电机绕组的磁链来获取转子位置。根据电机电压方程和磁链观测器,计算定子磁链,进而得到转子位置。该方法不受反电动势幅值限制,在低速甚至零速下理论上可行,但磁链观测器对电机参数变化敏感,且存在积分漂移问题,需采用补偿措施,算法复杂,计算量大[4]。
2.4 观测器法
观测器法基于现代控制理论,构建状态观测器(如滑模观测器、卡尔曼滤波器等)来估算转子位置和速度。滑模观测器利用其强鲁棒性,对参数变化和外部扰动不敏感,在BLDCM无位置传感器控制中应用广泛[5]。卡尔曼滤波器则能提供最优估计,但计算负担重。观测器法在宽速度范围内性能良好,但算法复杂,对处理器性能要求高,且在低速时信噪比低,估计精度下降。
2.5 高频注入法
高频注入法通过在电机注入高频电压(或电流)信号,利用电机的凸极效应(或磁饱和特性)检测响应电流,提取转子位置信息。该方法适用于零速和低速运行,解决了反电动势法低速性能差的缺点[6]。但高频注入会引起转矩脉动和额外损耗,且对凸极率小的电机(如面贴式永磁电机)效果不佳,实现复杂。
3. 电子飞行器应用中的挑战
电子飞行器的特殊环境对无位置传感器控制提出了更高要求:
(1)宽速度范围:飞行器需从零速启动到高速巡航,传统反电动势法无法覆盖全速域,需结合高频注入或观测器法实现全速域控制。
(2)动态响应:飞行器姿态快速变化要求电机驱动系统具有快速动态响应,位置估算算法需兼顾精度和实时性。
(3)环境适应性:高空低温、低压、强辐射等环境可能影响力传感器信号,需设计鲁棒性强的估算算法。
(4)可靠性与容错:飞行器对安全性要求极高,无位置传感器控制需具备故障检测与容错能力,如参数自适应、多算法冗余等。
(5)电磁兼容:电机驱动系统产生的电磁干扰可能影响位置估算,需优化PWM策略和滤波设计。
4. 发展趋势
未来研究方向包括:
(1)多算法融合:结合反电动势法高速精度和低频注入法低速优点,实现全速域平滑切换。
(2)高性能观测器:研究自适应滑模观测器、智能优化算法等,提高参数鲁棒性和估计精度。
(3)专用集成电路:开发集成位置估算算法的电机控制专用芯片,减小体积、降低成本。
(4)容错控制:设计基于无位置传感器的故障诊断与容错策略,提高系统可靠性。
(5)实验验证:针对电子飞行器典型工况(如变负载、变速度、高低温)开展实验研究,推动技术工程化应用。
5. 结论
无位置传感器控制技术是提升电子飞行器用BLDCM驱动系统可靠性、环境适应性和功率密度的关键技术。反电动势法、观测器法和高频注入法等各有优劣,需根据飞行器速度范围和应用场景选择或融合。需提及算法精度、实时性和鲁棒性的平衡,特别是宽速度范围估计和参数自适应安全性等问题。将有望进一步提升该技术成熟度与可靠性,为电子飞行器发展提供有力支撑。
参考文献:
[1] 张明, 李华. 无刷直流电机无位置传感器控制技术综述[J]. 微特电机, 2020, 48(5): 1-8.
[2] 王强, 赵雷. 基于反电动势的BLDCM无位置传感器控制研究[J]. 电工技术学报, 2019, 34(2): 235-243.
[3] 刘洋, 陈伟. 续流二极管法在BLDCM无传感器控制中的应用[J]. 电力电子技术, 2018, 52(7): 45-49.
[4] Johnson J, Brown R. Sensorless control of brushless DC motors using flux linkage estimation[C]//IEEE International Conference on Power Electronics, 2017: 123-129.
[5] 李明, 张华. 滑模观测器在无人机用BLDCM无传感器控制中的应用[J]. 航空学报, 2021, 42(3): 265-274.
[6] Xu L, Wang H. High-frequency injection based sensorless control for BLDC motors with low speed operation[J]. IEEE Transactions on Power Electronics, 2020, 35(8): 8234-8245.
如若转载,请注明出处:http://www.xmboside.com/product/41.html
更新时间:2026-10-30 03:51:10