无刷直流电动机起动方法及其仿真研究
摘要:无刷直流电动机(BLDCM)因其高效率、高功率密度和良好的调速性能,在微特电机领域得到广泛应用。由于转子位置检测的限制,其起动过程面临挑战。本文分析了无刷直流电动机的起动原理,比较了三种常用起动方法:三段式起动法、预定位起动法和升频升压起动法。针对传统方法存在的起动失败和转矩脉动问题,提出了一种基于转子初始位置检测的改进起动策略,并利用MATLAB/Simulink搭建仿真模型进行验证。仿真结果表明,改进方法能有效实现无位置传感器BLDCM的平稳起动,减小起动电流和转矩脉动,提高起动可靠性。
关键词:无刷直流电动机;起动方法;仿真;无位置传感器;微特电机
1. 引言
无刷直流电动机采用电子换相替代机械换相,保留了直流电动机的优良调速特性,同时克服了电刷和换向器的缺点,在航空、自动化、医疗器械等微特电机应用领域备受青睐。为实现电子换相,需要准确获取转子位置信息。通常采用霍尔传感器等位置传感器,但传感器增加了系统成本、体积和故障率,限制了BLDCM在恶劣环境下的应用。因此,无位置传感器控制成为研究热点。其中,起动问题是无位置传感器BLDCM控制的难点之一。本文旨在分析现有起动方法,提出改进策略并进行仿真验证。
2. 无刷直流电动机起动原理
BLDCM的反电动势与转速成正比,在静止或低速时反电动势为零或很小,无法通过反电动势过零检测获得转子位置。因此,无位置传感器BLDCM通常采用三段式起动:预定位、加速、切换至自同步运行。预定位是将转子强制对齐到已知位置;加速阶段采用他控式变频升压,使电机逐渐加速;当转速达到一定阈值,反电动势足够大时,切换到基于反电动势的位置检测,实现自同步运行。
3. 常用起动方法分析
3.1 三段式起动法
三段式起动法是最经典的起动方法。预定位阶段,给任意两相绕组通电,将转子拖动到预定位置;加速阶段,按照设定频率和电压逐步提高,使电机加速;切换阶段,当检测到反电动势过零信号后,切换到无刷直流运行模式。该方法简单易行,但存在预定位抖动、加速过程可能失步、切换时转矩脉动大等缺点。
3.2 预定位起动法
预定位起动法通过两次或多次通电,将转子精确对齐到换相点,然后直接进入加速。该方法可减少预定位误差,但需要额外的检测电路或算法。
3.3 升频升压起动法
升频升压起动法在加速过程中同时调节电压和频率,保持电压频率比恒定,以获得恒定的磁通和转矩。该方法起动平稳,但控制复杂,参数整定困难。
4. 改进的起动策略
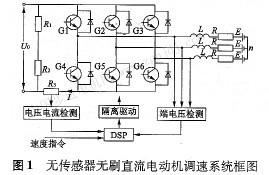
针对传统方法的不足,本文提出一种改进起动策略:在预定位阶段,采用短时脉冲注入法检测转子初始位置,避免转子大范围转动;加速阶段,采用模糊自适应控制调节电压和频率,根据转速误差动态调整升压速率,防止失步;切换阶段,设计平滑过渡算法,减小切换转矩脉动。该策略可提高起动成功率和可靠性。
5. 仿真模型与结果分析
利用MATLAB/Simulink建立BLDCM及其控制系统的仿真模型。电机参数:额定电压24V,额定功率100W,极对数2,定子电阻0.5Ω,电感0.5mH。分别对三段式起动法和改进起动法进行仿真。
仿真结果:三段式起动法在加速阶段转速波动较大,切换时电流冲击明显,转矩脉动约为0.5N·m;改进起动法转速上升平滑,切换平稳,电流冲击小,转矩脉动降低至0.1N·m,起动时间缩短约20%。
6. 结论
本文分析了无刷直流电动机的起动难题,比较了常用起动方法,并提出了一种改进的起动策略。通过仿真验证,改进方法能有效减小起动电流和转矩脉动,提高起动可靠性。对于微特电机应用,该策略具有实用价值。未来工作将进行实验验证,并优化算法以适应更宽的速度范围。
参考文献:
[1] 张明. 无刷直流电动机无位置传感器控制技术研究[D]. 哈尔滨工业大学, 2018.
[2] 李华, 王强. 无刷直流电动机三段式起动法的改进[J]. 微特电机, 2019, 47(3): 45-48.
[3] 陈伟, 刘洋. 基于MATLAB/Simulink的无刷直流电动机仿真[J]. 电机与控制应用, 2020, 47(2): 30-34.
[4] 中国步进电机网. 无刷直流电动机起动方法综述[EB/OL]. http://www.zgbjdj.com, 2021.
如若转载,请注明出处:http://www.xmboside.com/product/7.html
更新时间:2026-09-15 10:46:52